

Fudan University

Robot prikuplja energiju putem kože na svojim stopalima
Projektirana elektrokemijska polimerna membrana kože omogućuje kontinuirani rad i inteligenciju u mikrorobotima.
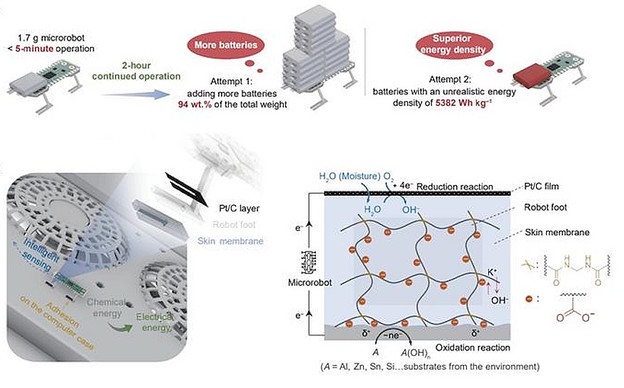
Napajanje mikrorobota dugo je bio problem kemijskog inženjerstva. Mikrorobot mase 1,7 g može puzati samo oko dvije minute na komercijalnim baterijama.
Za rad od dva sata bila bi mu potrebna baterija težine 94% ukupne mase, s gustoćom energije od 5382 Wh kg −1 , što je daleko iznad današnje litij-ionske tehnologije. Ispod 1 cm 3 ili 1 g, mikrobaterije gube gustoću energije još brže jer ambalaža i vodljivi materijali zauzimaju sve veći udio njihove mase.
Tim pod vodstvom Yue Gaoa s Odjela za makromolekularne znanosti kineskog Sveučilišta Fudan pokušao je drugačiji put. Umjesto da naprave manje i gušće baterije, istraživači su se pitali može li robot prikupljati energiju s površine po kojoj hoda.
Aktivni materijali poput aluminija, cinka, silicija, kositra i olova uobičajeni su u cijevima, zgradama, podatkovnim centrima i opremi. Kad bi robotsko stopalo moglo izazvati kemijsku reakciju pri kontaktu, njegovo vrijeme rada više ne bi bilo ograničeno ugrađenom pohranom.
Rješenje tima je otvoreni elektrokemijski energetski sustav: umrežena kalij-poliakrilatna membrana pričvršćena na stopalo mikrorobota. Ona pretvara kemijsku energiju iz podloge te iz atmosferske vlage i kisika u električnu energiju.
Membrana se izrađuje u jednom koraku polimerizacijom monomera akrilne kiseline, umreživača, inicijatora i kalijevog hidroksida izravno na robotskom stopalu. Fleksibilni platinasto-ugljični film djeluje kao mjesto reakcije za kisik i vodu.
Koža može biti tanka samo 135 mikrometara i mala samo 1 kvadratni milimetar. Na cinku isporučuje gustoću snage od 133 mW cm⁻² ; na aluminiju 103 mW cm⁻² . Ove su vrijednosti otprilike za red veličine veće od onih tipičnih mikrobaterija.
Sustav također zadržava svoj trenutni kapacitet kada se smanji na 0,0004 cm⁻³ . Dizajn mora zadovoljiti nekoliko sukobljenih potreba odjednom. Mora zadržati vodu, ostati fleksibilna, prianjati uz površine, lako se otpuštati i osjećati tlo.
Karboksilatne skupine, kalijevi ioni i hidroksidni ioni membrane snažno interagiraju s molekulama vode. Čak i pri relativnoj vlažnosti od 20%, slično kao u Saharskoj pustinji, zadržava većinu vode i nastavlja se prazniti nakon 48 sati.
Pri -20°C, kalijevi ioni narušavaju uređenu mrežu vodikovih veza vode, održavajući membranu ionski vodljivom. Napon pada za samo oko 0,2 V u usporedbi sa sobnom temperaturom. Umrežena struktura također omogućuje rad na 80°C. Nakon što voda ispari, dodavanje vode vraća performanse.
Membrana generira električnu energiju kada dodirne aktivnu podlogu i zaustavlja se kada se stopalo podigne. Podloga gubi elektrone. Na platinasto/ugljičnoj strani, kisik i voda prihvaćaju elektrone kako bi proizveli hidroksidne ione.
Reakcija počinje za otprilike 0,1 milisekundu i zaustavlja se kada kontakt završi. Svaki korak hodanja osvježava reakcijsko sučelje. Produkti pražnjenja ostaju na podlozi umjesto da se nakupljaju na membrani, čime se izbjegava pad performansi koji se vidi kod statičnih baterija.
Membrana kombinira snažno prianjanje na smicanje s lakim normalnim odvajanjem. Karboksilatne skupine stvaraju elektrostatsko prianjanje na metalne podloge. U smjeru hodanja, prianjanje je dovoljno jako da spriječi klizanje. U vertikalnom smjeru, otpor odvajanju je nizak, tako da robot može učinkovito podići nogu. To omogućuje mikrorobotu puzanje po nagnutim aluminijskim površinama.
Membrana također može osjetiti površinu ispod sebe. Različiti materijali uzrokuju različite brzine elektrokemijskih reakcija i potrošnju hidroksida, što dovodi do usmjerene migracije kalijevih iona i karakterističnog potencijalnog signala.
Hrapave površine deformiraju membranu i mijenjaju raspodjelu iona, proizvodeći drugi signal. Promjene materijala generiraju stabilne signale pravokutnog vala, dok promjene hrapavosti proizvode šiljke na razini milivolta.
Dva signala mogu se prirodno odvojiti. S XY nizom elektroda, membrana također može locirati mjesto kontakta. To pomaže robotu da prepozna svoju okolinu i aktivno traži putove bogate energijom.

Preispitivanjem načina rada velikih sustava računarstva u oblaku, izvanredna profesorica Christina Delimitrou nastoji učiniti podatkovne centre energetski učinkovitijima.
Satelit Copernicus Sentinel-3C poslao je prve slike i mjerenja s dva svoja ključna instrumenta i na putu je praćenja zdravlja Zemljinih oceana, kopna, kriosfere i atmosfere.


Učitavam komentare ...